
機器人地軌支持多滑臺共軌
發布時間:
2026-08-18
標準機器人地軌只承載一臺機器人做往復運動,而"多滑臺共軌"允許多個獨立載具在同一條高剛性軌道上同時、異步運行,每個載具可搭載一臺工業機器人或末端執行器。這相當于將多條獨立生產線集成在一條軌道上,是高吞吐并行作業和柔性化生產的革命性硬件基礎。
一、什么是多滑臺共軌地軌?
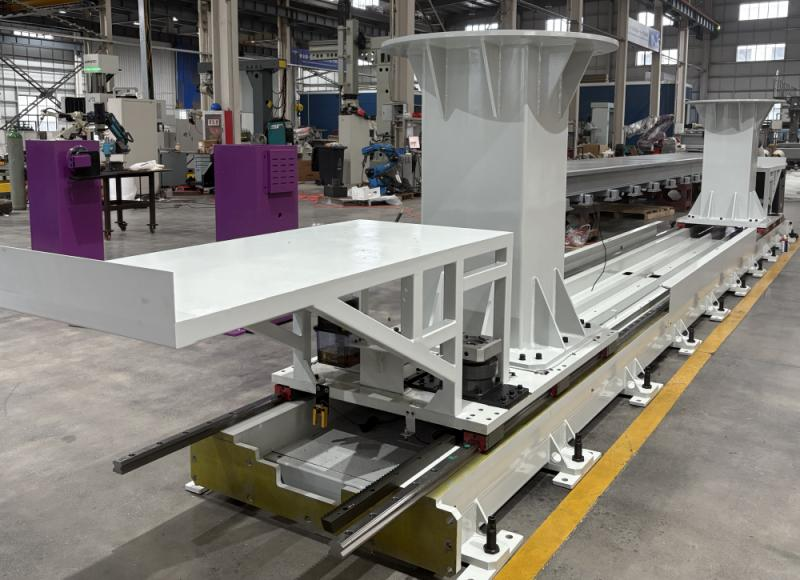
多滑臺共軌(Multi-Carrier Shared Rail),又稱多動子地軌,是指在同一條直線導軌上安裝兩套及以上獨立驅動的滑臺(載具/小車),每個滑臺配備獨立的伺服電機、減速機和位置編碼系統,可在同一軌道上獨立、非同步地運行。
與傳統的單滑臺地軌(第七軸)不同,多滑臺共軌系統的核心突破在于:多個滑臺共享同一條物理軌道,但各自擁有獨立的運動控制系統。這意味著每個滑臺可以執行不同的運動程序、停靠在不同的工位、以不同的速度運行,甚至執行完全不同的工藝任務——而所有這一切,都在同一條軌道上完成。
二、為什么需要多滑臺共軌?
在制造業向柔性化、智能化轉型的過程中,傳統單滑臺地軌暴露出明顯的局限性:
- 效率瓶頸:一臺地軌只跑一臺機器人,工位間需要排隊等待,設備綜合利用率(OEE)難以突破。
- 空間浪費:多臺機器人各自配一條地軌,車間地面空間被大量軌道占據,布局臃腫。
- 投資重復:多條獨立軌道意味著多套導軌、多套控制系統、多次安裝調試,成本居高不下。
- 柔性不足:面對小批量、多品種的生產需求,固定軌道布局難以快速切換。
多滑臺共軌技術正是為解決上述痛點而生——用一條軌道的物理空間,實現多臺機器人的協同作業能力。
三、多滑臺共軌的核心優勢
生產效率倍增
多個工位可同時進行加工、裝配或檢測作業,大幅縮短生產節拍。設備綜合利用率(OEE)可提升40%以上。
空間利用極致化
一條軌道的空間實現多臺機器人的功能,節省寶貴的車間地面和空中空間,特別適合空間受限的產線升級改造項目。
前所未有的柔性
每個動子可獨立編程和運動,輕松應對小批量、多品種的生產需求。生產線轉換只需切換程序,無需硬件重組。
簡化產線設計
替代了復雜的多機器人協調和多個獨立軌道系統,降低總體成本,簡化設備布局與控制系統集成。
四、關鍵技術解析
多滑臺共軌并非簡單地在一條軌道上多放幾個滑臺,其背后涉及多項關鍵技術的協同:
1. 高剛性精密導軌系統
導軌是多滑臺共軌的物理基礎。系統需采用高強度型鋼或鑄造底座,配合高精度直線導軌(如上銀HIWIN、THK等品牌),表面硬度達HRC58-62以上,確保多滑臺同時高速運行時的剛性和穩定性。導軌直線度一般要求≤0.05mm/m,平行度誤差也需嚴格控制。
2. 獨立伺服驅動與位置編碼
每個滑臺配備獨立的伺服電機、減速機(如APEX行星減速機)和齒輪齒條傳動系統。關鍵在于每個滑臺必須有獨立的位置編碼和絕對值反饋,確保多動子在高速運行下的獨立定位精度。重復定位精度通常可達±0.05mm,編碼器分辨率可達23位。
3. 防碰撞與智能調度控制
這是多滑臺共軌的"大腦"。控制系統(PLC或運動控制器)需實時監控所有滑臺的位置、速度和運動軌跡,通過電子齒輪功能實現多滑臺間的同步誤差控制(通常≤0.1mm)。同時,內置防碰撞管理算法和碰撞檢測模塊,可在20ms內檢測到異常阻力并觸發緊急停止。
4. 安全互鎖與通信協議
系統通過PROFINET或EtherCAT等工業總線與機器人控制器及上位機通信。支持軟限位、硬限位雙重保護,原點雙重校正(原點校正塊+機械限位),確保斷電重啟后快速恢復定位精度。

五、典型應用場景
并行加工與裝配
汽車零部件、電子行業,多個工作站可同時對不同工件進行鎖附、涂膠、檢測等作業,顯著縮短節拍時間。
柔性物料搬運
物流倉儲中,多個動子可獨立存取貨架上的物品,實現高流量、高動態的訂單履行,替代傳統輸送線。
流水線式分揀與測試
工件在軌道上移動,經過多個動子工作站時依次完成不同的測試或分揀動作,形成高效流水線作業。
多工位焊接產線
多臺焊接機器人在同一條地軌上分別停靠在不同焊接工位,可同時進行焊接作業,產線利用率大幅提升。
機床上下料
多臺機器人在同一條地軌上為多臺數控機床進行上下料,按需調度,避免機床等待,提升產線稼動率。
? 選型提示
國際品牌(KUKA、ABB)的優勢在于與自家機器人控制器深度集成、聯動精度高、標準化程度好,適合新建產線且機器人品牌統一的場景。國產定制廠商的優勢在于靈活度高、性價比好、可適配多品牌機器人,適合非標改造項目和對預算敏感的中小企業。Yamaha LCMR200則適合輕載高速精密輸送場景。
六、選型建議:六個關鍵決策點
- 確定滑臺數量與負載:明確需要幾個獨立運動的滑臺,每個滑臺搭載的機器人型號及總負載(含機器人本體+抓手+工件),這是選型的第一步。
- 評估行程與速度需求:總行程需覆蓋所有工位間距并留出安全余量;各滑臺的最大速度和加速度需匹配工藝節拍,避免"機器人等地軌"的節拍浪費。
- 選擇傳動方式:行程3米以內可考慮滾珠絲杠;3米以上推薦齒輪齒條;超長行程(20米+)齒輪齒條幾乎是唯一選擇。斜齒嚙合更平穩、噪音更低。
- 確認控制系統方案:如果所有滑臺上的機器人同品牌,優先選該品牌原廠地軌方案(外部軸聯動),編程直觀、軌跡平滑。如果是多品牌混用或非標改造,則采用獨立PLC控制方案,靈活性更高但需握手信號配合。
- 考察防碰撞能力:多滑臺共軌的核心安全訴求。確認供應商是否具備防碰撞管理算法、碰撞檢測響應時間(建議≤20ms)、軟硬限位雙重保護。
- 評估供應商綜合實力:關注是否提供滿載測試報告(而非空載理論精度)、現場安裝調試服務、售后響應周期、零配件備貨周期。建議要求參觀已有應用案例。
七、未來展望
隨著制造業向工業4.0深度推進,多滑臺共軌地軌技術正呈現以下發展趨勢:
- 數字化孿生集成:地軌系統與數字孿生平臺打通,實現虛擬調試、遠程監控和預測性維護,在虛擬空間中預演多滑臺調度策略。
- AI智能調度:引入AI算法優化多滑臺的交通調度,動態調整滑臺運行路徑和速度,最大化軌道吞吐量,減少等待沖突。
- 直線電機驅動普及:以Yamaha LCMR200為代表,直線電機直驅方案將在輕載高速場景逐步替代齒輪齒條,實現更高精度(微米級)和更低維護。
- 模塊化標準化:導軌段、滑臺、驅動模塊趨向標準化設計,客戶可像"搭積木"一樣按需配置滑臺數量和行程,縮短交付周期。
多滑臺共軌不僅是一項軌道技術,更是柔性制造理念在硬件層面的具體落地。對于追求高利用率、高柔性的制造企業來說,它正從"可選方案"變為"必選方案"。
總結
多滑臺共軌地軌用一條軌道實現了多臺機器人的并行作業能力,在效率、空間、柔性、成本四個維度上帶來質的飛躍。選型時應重點關注滑臺獨立驅動能力、防碰撞控制水平、導軌剛性精度以及供應商的工程落地能力。隨著技術成熟和國產化推進,多滑臺共軌的門檻正在降低——對大多數制造企業而言,現在正是評估引入的最佳時機。
推廣焊接和切割自動化相關技術。
? 24小時內回復
? 現場調試
? 售后服務人員提供周到服務
? 官方網站: m.wangsn.cn
Copyright ? 2024 新寶機器人科技(南通)有限公司 All Rights Reserved | 蘇ICP備19061139號

